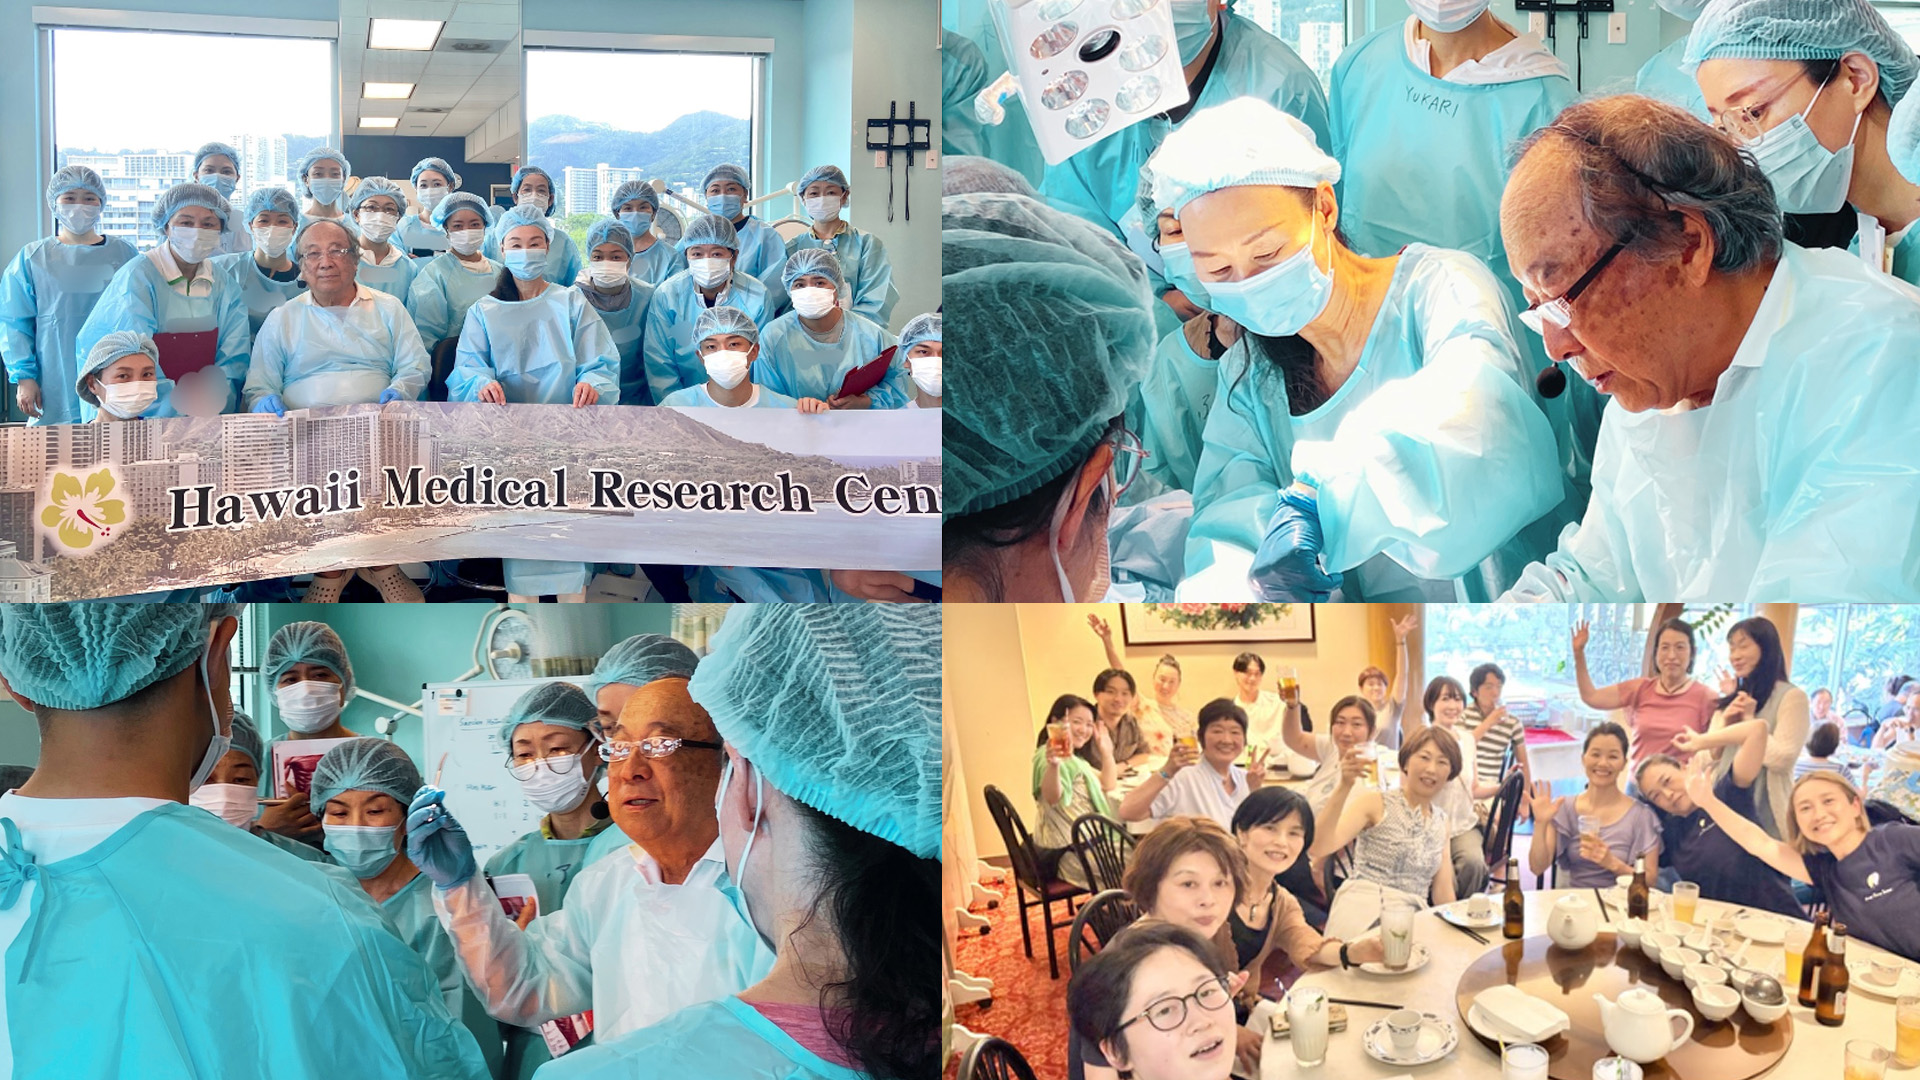
外科医療の世界では、古くから「See one, Do one, Teach one(一度見て、自ら行い、人に教えよ)」という徒弟制度的な技術継承が行われてきました。若手外科医は先輩医師の手術助手に入って助手を務め、やがて指導医の監視のもとで実際の患者の身体にメスを入れて経験を積むというプロセスが長年の常識でした。
しかし、患者の安全意識の高まりと医療訴訟リスクの顕在化、そして何より医療機器の高度化・複雑化がその育成モデルを完全に破綻させました。腹腔鏡下手術や手術支援ロボット「ダビンチ」をはじめとする低侵襲手術は、2次元モニター越しの操作やアームの遠隔制御を伴い、従来のような「手取り足取りの直接指導」が通用しません。
豚を用いた生体動物実習(アニマルラボ)も行われていますが、四足歩行動物の内臓配置や脈管走行は人間と大きく異なり、特定のアプローチでは臨床の代用になり得ない限界を抱えていました。
「手術手技の初挑戦を実際の患者の体で行ってはならない」——この患者安全の絶対原則をクリアしながら、外科医が合併症の対処や極限状態での剥離手技を習得する手段として、生体組織と全く同じ感触を持つ新鮮凍結遺体によるカダバーサージカルトレーニング(CST: Cadaver Surgical Training)が唯一無二の存在として求められているのです。

